Introducción
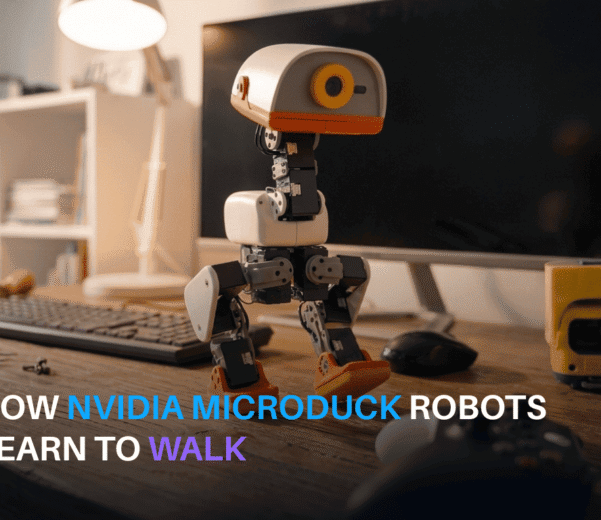
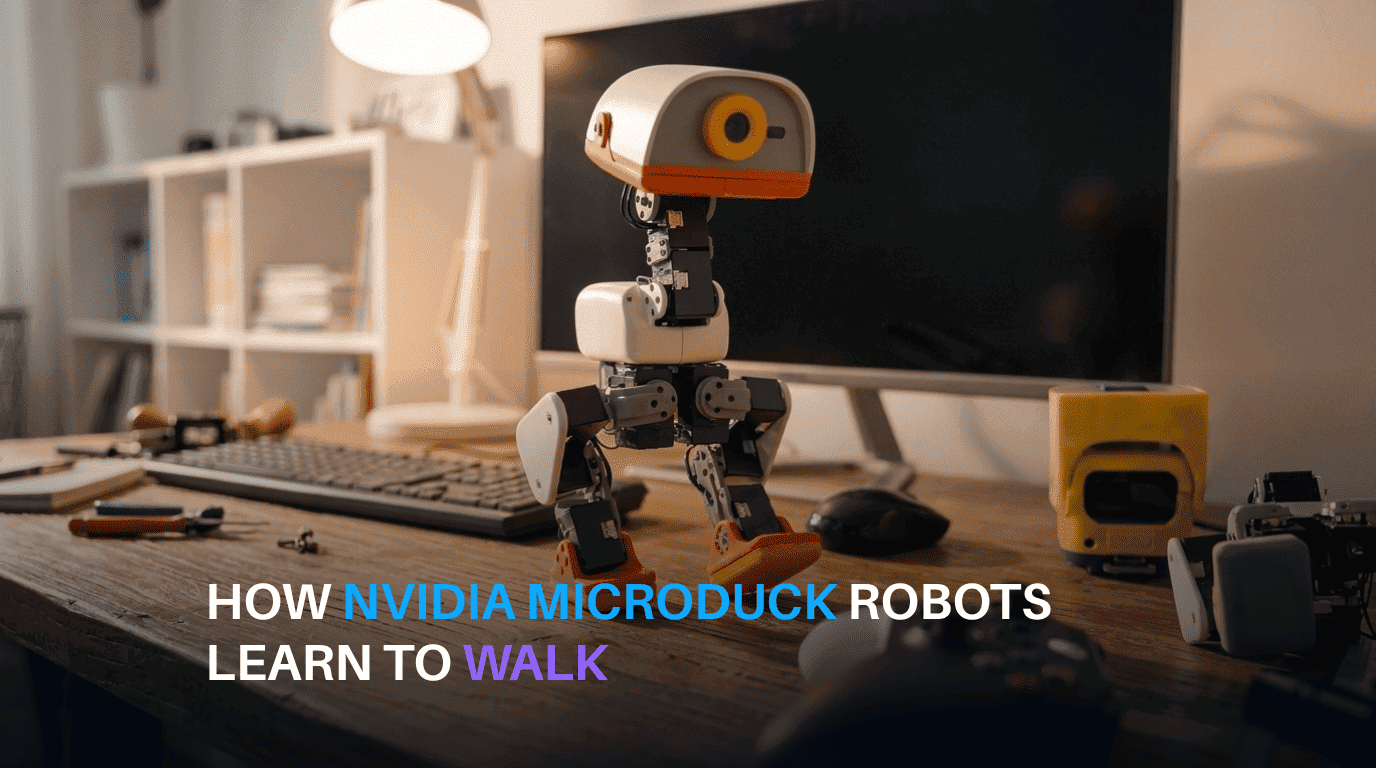
Recientemente, se lanzó Microduck, el robot bípedo compacto y altamente inteligente de NVIDIA (de 25 cm de altura) que se mueve con fluidez y supera obstáculos. Curiosamente, su movimiento no se programó manualmente mediante métodos tradicionales complejos; en cambio, este hito marca un salto cualitativo en el mundo de la IA física. El robot es un producto real, fruto de una colaboración de código abierto entre Pollen Robotics y la plataforma Hugging Face , en colaboración con NVIDIA, lo que lo hace accesible para la experimentación de la comunidad y el desarrollo integral. Puedes consultar los detalles de su lanzamiento directamente en el sitio web de Pollen Robotics Microduck.
NVIDIA ha impulsado una importante transformación en el desarrollo de robots flexibles (robots ágiles), demostrando cómo simples comandos de texto y voz pueden traducirse en comportamientos mecánicos precisos e impecables sin necesidad de programación previa.
En nuestro artículo anterior, exploramos los robots inteligentes Microduck de NVIDIA y descubrimos sus excepcionales capacidades para responder instantáneamente a comandos de voz. Hoy, en este artículo, profundizaremos en los aspectos técnicos para ver cómo NVIDIA entrenó a estos robots, desde la planificación conceptual hasta su preparación para el despliegue en el mundo real.
El papel de los agentes de IA en la planificación y generación de activos para minirobots
El concepto revolucionario detrás del entrenamiento de los robots Nvidia Microduck radica en eliminar por completo la tediosa programación manual de movimientos. En lugar de escribir código que dicte los ángulos de las articulaciones paso a paso, este enfoque se basa en proporcionar a los agentes de IA indicaciones de texto sencillas sobre la tarea y el recorrido de obstáculos, lo que permite que la inteligencia artificial descubra los métodos de movimiento por sí misma mediante el aprendizaje por refuerzo.
Planificación estratégica mediante Hermes y Nemotron
El agente inteligente Hermes, en colaboración con el modelo NVIDIA Nemotron 3.5 Bolt, analiza las indicaciones de texto y las transforma en un plan de ingeniería de proyecto integrado en la plataforma NVIDIA RTX Spark . Estos modelos analizan las capacidades y las limitaciones físicas de los minirobots, y luego crean un diseño detallado para la trayectoria del obstáculo, las dimensiones geométricas requeridas y las especificaciones de cada elemento en el entorno virtual.
Modelado y construcción 3D mediante el agente Astra.
Tras establecer el plan maestro principal, el agente de IA Astra se encarga de convertir las imágenes 3D conceptuales en activos digitales reales:
- Aislamiento y mejora de imágenes: El agente utiliza el procesamiento de imágenes en la nube para mejorar la resolución de la muestra y aislar elementos específicos.
- Modelado de ingeniería mecánica: El agente guía a FreeCAD para construir estructuras primarias y definir las dimensiones CAD.
- Agregar texturas y detalles: El agente utiliza Blender para aplicar materiales físicos y texturas 3D.
- Aprovechamiento de la biblioteca SimReady: Para acelerar el proceso, se extraen recursos de simulación prefabricados de código abierto de la Biblioteca Central SimReady Incluye más de 2,000 elementos de simulación OpenUSD listos para usar.
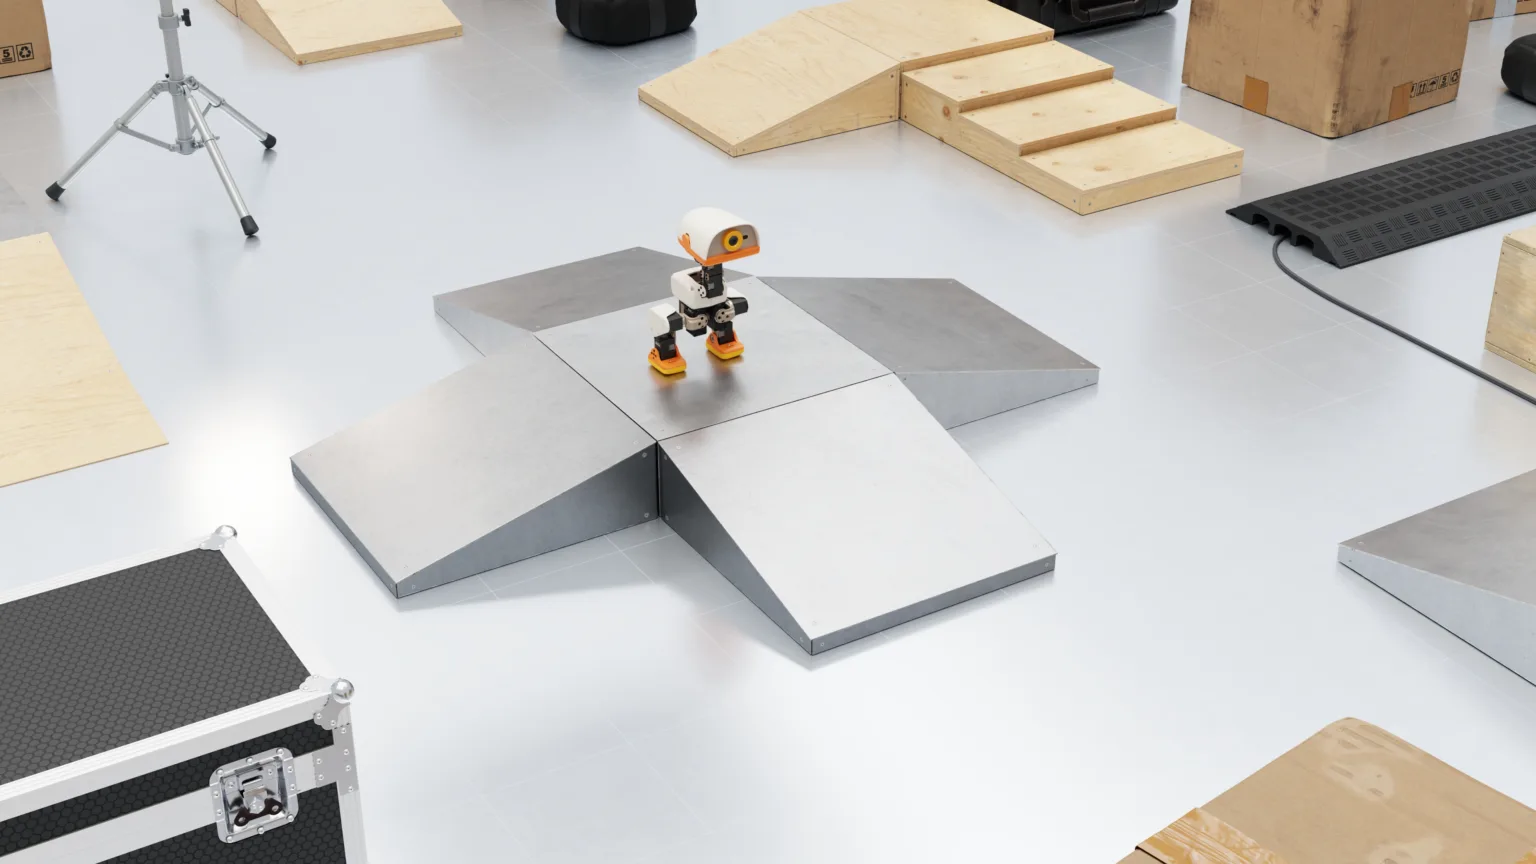
Análisis del software y la pila tecnológica física detrás de NVIDIA RTX Spark y el hardware NVIDIA RTX.
Para crear un entorno de aprendizaje caracterizado por una velocidad extrema e hiperrealismo, NVIDIA implementó un ecosistema integrado de software y hardware avanzados para satisfacer las necesidades de los robots ágiles:
[Mensaje de texto y comando]
│
▼
[NVIDIA RTX Spark / Hermes / Nemotron] ──> Planificación de ingeniería y generación de activos
│
▼
[FreeCAD y Blender vía Astra] ──> Creación de recursos 3D para simulación
│
▼
[NVIDIA Isaac Sim + Newton Engine] ──> Simulación de física, terreno y equilibrio
│
▼
[NVIDIA Isaac Lab + Marco COMPASS] ──> Aprendizaje por refuerzo paralelo (RL)
│
▼
[Validación en RTX Spark local] ──> Pruebas y evaluación de políticas
- NVIDIA RTX Spark: Funciona como un centro de desarrollo y control local, impulsado por modernas GPU Nvidia RTX, que se utiliza para ejecutar y probar políticas de entrenamiento localmente y comprobar la capacidad de respuesta del robot antes de escalarlo a la nube.
- Laboratorio Isaac de NVIDIA e Isaac Sim: Un entorno de software avanzado para ejecutar miles de simulaciones paralelas (Simulación paralela); los desarrolladores pueden revisar el Guía oficial de instalación de Isaac Lab para comenzar a conectar miles de robots virtuales entre sí. A través de Laboratorio NVIDIA IsaacLos protocolos de aprendizaje por refuerzo se aplican para acelerar el entrenamiento de habilidades motoras, reduciendo el tiempo necesario de días a tan solo unas horas, mediante miles de ensayos en los que los modelos exitosos obtienen recompensas digitales.
- Motor de física de Newton: Un motor de física acelerado basado en GPU Nvidia RTX, capaz de gestionar comportamientos físicos complejos como el movimiento de las articulaciones, la fricción de la superficie, el mantenimiento del equilibrio en pendientes inclinadas y la recuperación tras caídas.
- Marco de navegación COMPASS: El entrenamiento avanzado en navegación y la evitación de obstáculos se basan en el marco COMPASS para adaptar las políticas previas y acelerar la capacidad de los minirobots para navegar por diversos entornos con absoluta precisión.
La programación tradicional (en lenguajes como C++ y Python) no ha desaparecido del todo; más bien, se utilizaba para crear herramientas de simulación, sistemas operativos y componentes clave, mientras que las habilidades motoras y los comportamientos complejos se dejaban a la IA para que los desarrollara de forma independiente mediante ensayo y error. En entornos estrictamente regulados, siempre se recomienda seguir la Lista de verificación para la implementación de agentes de IA en industrias reguladas para garantizar la seguridad de los modelos aprobados.
Cómo solucionar el dilema de la “brecha entre la simulación y la realidad” en la robótica ágil.
La brecha entre lo que un robot aprende en una simulación virtual y lo que encuentra en el mundo real es el mayor desafío en la inteligencia artificial física. NVIDIA desarrolló una solución técnica avanzada para este problema, garantizando que los robots nvidia microduck funcionen correctamente al transferirlos a hardware físico mediante la exportación de modelos de IA en formato ONNX.
Mejores modelos de actuadores (BAM)
Los actuadores mecánicos y anfibios reales no se comportan en el mundo físico exactamente como en las simulaciones ideales. Por lo tanto, el Laboratorio Isaac cuenta con el apoyo de modelos BAM para abordar fenómenos físicos del mundo real, tales como:
- Retrasos en los comandos: El breve lapso de tiempo entre la emisión de una orden y la ejecución del movimiento motor.
- Reacción: Pequeñas holguras mecánicas resultantes de la fricción interna de los engranajes.
- Caídas de tensión: La carga de la batería disminuye cuando los dos motores consumen mucha corriente durante el proceso de equilibrado.
Aplicación de la aleatorización de dominios
Para acostumbrar a los robots ágiles a cambios inesperados, el sistema se basa en la aleatorización del dominio. Durante el entrenamiento virtual, los factores físicos se modifican de forma aleatoria y continua (como la alteración de los niveles de fricción del suelo, la adición de ruido y desenfoque a las imágenes de la cámara y la aplicación de empujes mecánicos repentinos). Esto genera políticas de motor robustas y una adaptabilidad continua, lo que permite al robot navegar de forma segura por entornos físicos cambiantes.
Esta síntesis entre decisiones programáticas directas y simulación virtual nos recuerda la competencia y la constante evolución entre el software de toma de decisiones; puede consultar nuestro análisis exhaustivo en la Guía de OpenAI Decisions API vs TypeSafe Jev para comprender cómo los marcos de software influyen en la capacidad de respuesta de la IA en entornos operativos.
Desarrollo de agentes de IA para su organización
El notable éxito de NVIDIA al utilizar agentes de IA para crear recursos, dirigir simulaciones y entrenar robots demuestra que la automatización de flujos de trabajo ya no se limita a tareas básicas de escritorio. Actualmente, los marcos de agentes especializados abarcan la gestión de contextos operativos complejos, el análisis avanzado de datos y el desarrollo de mecanismos operativos totalmente automatizados.
Si su objetivo es aprovechar esta revolución tecnológica y desarrollar agentes de IA personalizados adaptados a las necesidades de su negocio, puede beneficiarse de: Servicios de desarrollo de agentes de IA en SO Developmentdonde te ayudamos a crear agentes inteligentes que se adaptan a tu entorno de trabajo y maximizan la eficiencia operativa.
Preguntas frecuentes
P1: ¿Cómo se le enseña al robot a realizar su tarea?
El robot se entrena combinando agentes de IA para planificar tareas y crear entornos virtuales, seguido de un aprendizaje por refuerzo paralelo en miles de instancias virtuales dentro de la plataforma NVIDIA Isaac Lab. En lugar de escribir manualmente los ángulos de movimiento, los modelos descubren el movimiento mediante un sistema de recompensas basado en ensayo y error. Además, se utilizan Better Actuator Models (BAM) y la aleatorización de dominio para garantizar una transferencia de comportamiento fluida del mundo virtual a la realidad física.
P2: ¿Qué se puede hacer con Microduck?
Microduck es una plataforma de código abierto ideal para investigadores y desarrolladores que colaboran con Hugging Face; se puede utilizar para probar políticas de movimiento bípedo, experimentar con navegación inteligente basada en cámaras, desarrollar respuestas instantáneas a comandos de voz y participar en desafíos de competencias de robots digitales a través de la plataforma Microduck Arena en Hugging Face.
P3: ¿Se pueden exportar los modelos entrenados y probarlos en un robot real?
Sí, la plataforma Isaac Lab ofrece la posibilidad de exportar políticas de movimiento y control entrenadas como archivos ONNX estándar, que se pueden transferir e instalar directamente en el sistema operativo del robot real (robotctl) para ejecutar comandos en el hardware físico.
P4: ¿Qué diferencia a los robots Microduck de los robots tradicionales?
La principal diferencia radica en su naturaleza de código abierto y su colaboración con Hugging Face y Pollen Robotics, además de evitar la programación manual de código cinemático y físico; en su lugar, se basa completamente en inteligencia artificial, aprendizaje por refuerzo, respuesta de voz instantánea y computación perimetral.
Conclusión
Los robots microduck de NVIDIA ya no son simples prototipos experimentales; se han convertido en una materialización práctica de lo que la inteligencia artificial física puede lograr en 2026. Mediante la integración del hardware NVIDIA Spark y las aplicaciones NVIDIA RTX mejoradas con inteligencia artificial, respaldadas por una colaboración abierta con Hugging Face y Pollen Robotics, NVIDIA ha demostrado que el futuro de los minirobots reside en entornos digitales adaptativos y una dependencia integral de los agentes de IA.