Introducción
Cuando la gente escucha "conducción impulsada por IA", muchos piensan instintivamente en Grandes Modelos de Lenguaje (LLM). Después de todo, los LLM pueden escribir ensayos, generar código y debatir filosofía a las 2 de la madrugada. Pero conducir un coche con seguridad por una intersección concurrida es un problema muy diferente.
Waymo, la empresa de conducción autónoma de Google, opera mucho más allá del ámbito de los modelos de aprendizaje automático. Sus vehículos se basan en una plataforma de robótica e inteligencia artificial profundamente integrada , que combina sensores, percepción en tiempo real, razonamiento probabilístico y sistemas de control que deben funcionar a la perfección en el mundo físico, donde los errores se miden en metal, no en fichas.
En resumen: Waymo no resuelve el problema del tráfico mediante la conversación . Lo resuelve mediante cálculos.
El panorama general: el sistema de conducción autónoma de Waymo
El sistema de Waymo puede entenderse como una canalización por capas:
Sintiendo el mundo
Percibir y comprender el entorno
Predecir lo que sucederá a continuación
Planificación de acciones seguras y legales
Control del vehículo en tiempo real
Cada capa es especializada, determinista cuando es necesario, probabilística cuando es necesario y diseñada para la seguridad, no para la conversación.
1. Sensores: ver más de lo que los humanos pueden
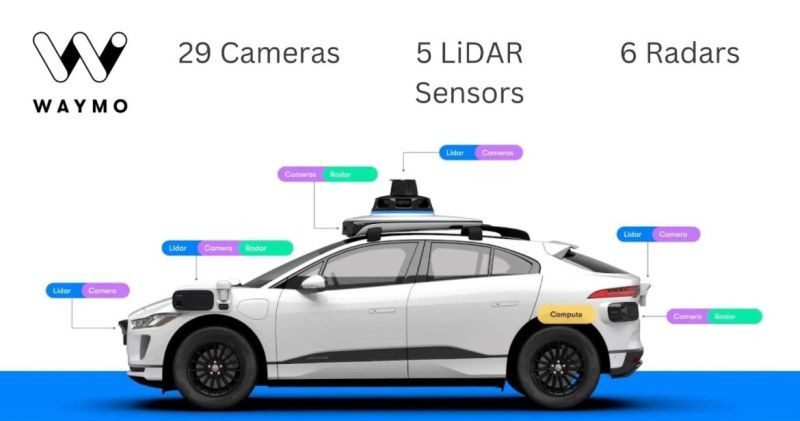
Los vehículos Waymo están equipados con sensores redundantes de alta resolución. Esta es la base de todo.
Tipos de sensores clave
LiDAR : Crea un mapa 3D preciso del entorno mediante pulsos láser. Imprescindible para comprender la profundidad y la forma.
Cámaras : Capturan color, textura, semáforos, señales de tráfico y gestos humanos.
Radar : Resistente a la lluvia, la niebla y el polvo; excelente para detectar la velocidad de los objetos.
Sensores de audio e IMU : Permiten el seguimiento del movimiento y la detección del sistema.
A diferencia de los humanos, los vehículos Waymo tienen una visión de 360 grados , de día y de noche, sin parpadear ni distraerse con las vallas publicitarias.
2. Percepción: Convertir datos brutos en realidad
Los sensores por sí solos son flujos de datos ruidosos. La percepción es donde la IA se gana la vida.
¿Qué hace la percepción?
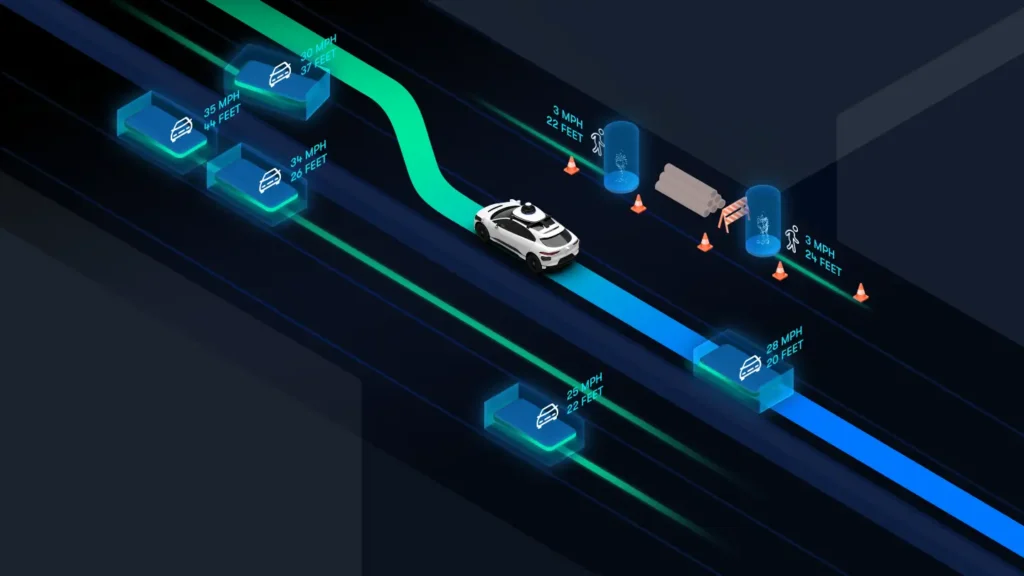
Detecta objetos: coches, peatones, ciclistas, animales, conos.
Los clasifica: tipo de vehículo, postura, intención de movimiento.
Los rastrea a lo largo del tiempo en el espacio 3D
Comprende la geometría de la carretera: carriles, bordillos, intersecciones.
Esta capa se basa en gran medida en la visión artificial, la fusión de sensores y las redes neuronales profundas , entrenadas con millones de escenarios reales y simulados.
Es importante destacar que no se trata de razonamiento basado en texto. Es espacial, geométrico y continuo, aspectos en los que los másteres en Derecho (LLM) son fundamentalmente deficientes.
3. Predicción: Anticipando el futuro (cortésmente)
Conducir no se trata de reaccionar, se trata de predecir.
Los sistemas de predicción de Waymo estiman:
Dónde es probable que se muevan los agentes cercanos
Múltiples futuros posibles, cada uno con probabilidades
Comportamientos humanos como la vacilación, la agresión o la obediencia.
Por ejemplo, un peatón cerca de un cruce peatonal no es simplemente una "persona". Es un conjunto de posibles trayectorias con probabilidades asociadas.
Este modelo probabilístico es fundamental y, nuevamente, muy diferente de la predicción de la siguiente palabra en los LLM.
4. Planificación: Toma de decisiones seguras, legales y sociales
Una vez que el sistema entiende el presente y predice el futuro, debe decidir qué hacer.
Restricciones de planificación
Leyes de tráfico
Márgenes de seguridad
Comodidad del pasajero
Normas de circulación y normas locales
El planificador evalúa miles de posibles maniobras, cambios de carril, paradas, giros y selecciona la ruta viable más segura.
Este proceso implica algoritmos de optimización, lógica basada en reglas y modelos aprendidos , no generación de lenguaje libre. No hay lugar para la “interpretación creativa” cuando se trata de una luz roja.
5. Control: Ejecución con precisión
Finalmente, el sistema de control traduce los planes en:
Ángulos de dirección
Aceleración y frenado
Correcciones en tiempo real
Estos controles operan a alta frecuencia (milisegundos), reaccionando instantáneamente a los cambios. Este es el terreno de la robótica clásica y la teoría del control, dominios donde el determinismo siempre supera a la elocuencia.
Dónde encajan los LLM (y dónde no)
Los LLM son potentes, pero el sistema de conducción principal de Waymo no depende de ellos.
Los LLM pueden ayudar con:
Interacción hombre-máquina
Servicio al cliente
Explicaciones en lenguaje natural
Herramientas y documentación internas
Los LLM no se utilizan para:
Decisiones de conducción en tiempo real
Control crítico para la seguridad
Fusión de sensores o percepción
Planificación del movimiento del vehículo
¿Por qué? Porque los LLM son:
No determinista
Difícil de verificar formalmente
Propenso a errores de confianza (también conocidos como alucinaciones)
Un coche que alucina no es una característica.
El panorama más amplio: democratizar la IA médica
La desigualdad en la atención sanitaria no se trata solo del acceso a los médicos, sino también del acceso al conocimiento.
Modelos de IA médica abiertos:
Barreras más bajas para regiones con escasos recursos
Habilitar la innovación local
Reducir la dependencia de proveedores externos
Si se utiliza de manera responsable, MedGemma podría ayudar a garantizar que los beneficios de la IA médica no se limiten a unos pocos que pueden costearlos.
Simulación: Donde Waymo realmente crece
Una de las mayores ventajas de Waymo es la simulación.
Miles de millones de millas recorridas virtualmente
Casos extremos raros repetidos miles de veces
Escenarios sintéticos que no sería seguro probar en la realidad
La simulación permite a Waymo validar las mejoras antes de la implementación y medir la seguridad estadísticamente, algo que ningún sistema de conducción controlado exclusivamente por humanos puede hacer.
Seguridad y redundancia: la superpotencia poco atractiva
El sistema de Waymo está diseñado con:
Redundancia de hardware
Dispositivos de seguridad de software
Políticas de decisión conservadoras
Monitoreo continuo
Si algo es incierto, el coche reduce la velocidad o se detiene. Sin bravuconería. Sin ego. Solo matemáticas.
Conclusión: Más allá del lenguaje, hacia la realidad
Waymo funciona porque aborda la conducción autónoma como un problema de robótica e ingeniería de sistemas , no como un problema de conversación. Mientras que los másteres en derecho acaparan los titulares, Waymo resuelve discretamente uno de los desafíos más difíciles de la IA en el mundo real: navegar de forma segura en entornos humanos impredecibles a gran escala.
En otras palabras, los LLM pueden explicar las leyes de tránsito maravillosamente, pero Waymo en realidad las cumple.
Y en la carretera, eso importa más que sonar inteligente.
El dolor de ipsum de Lorem se sienta amet, consectetur adipiscing elit. Ut elit tellus, luctus null ullamcorper mattis, pulvinar dapibus leo.